
Process Robotics Disponible
Describe la trayectoria del proceso. No la enseñes punto por punto.
Un patrón sobre una región se vuelve trayectoria: posiciones y orientaciones de herramienta a distancia de trabajo, proceso encendido y apagado, velocidades, capas y pasadas. Mírala en 3D con el brazo de tu celda, verifícala, guárdala con la corrida y exporta el programa para tu robot. Fuera de línea, siempre.
Celda → patrón → trayectoria → verificaciones → programa → tabla de corridas
- 01
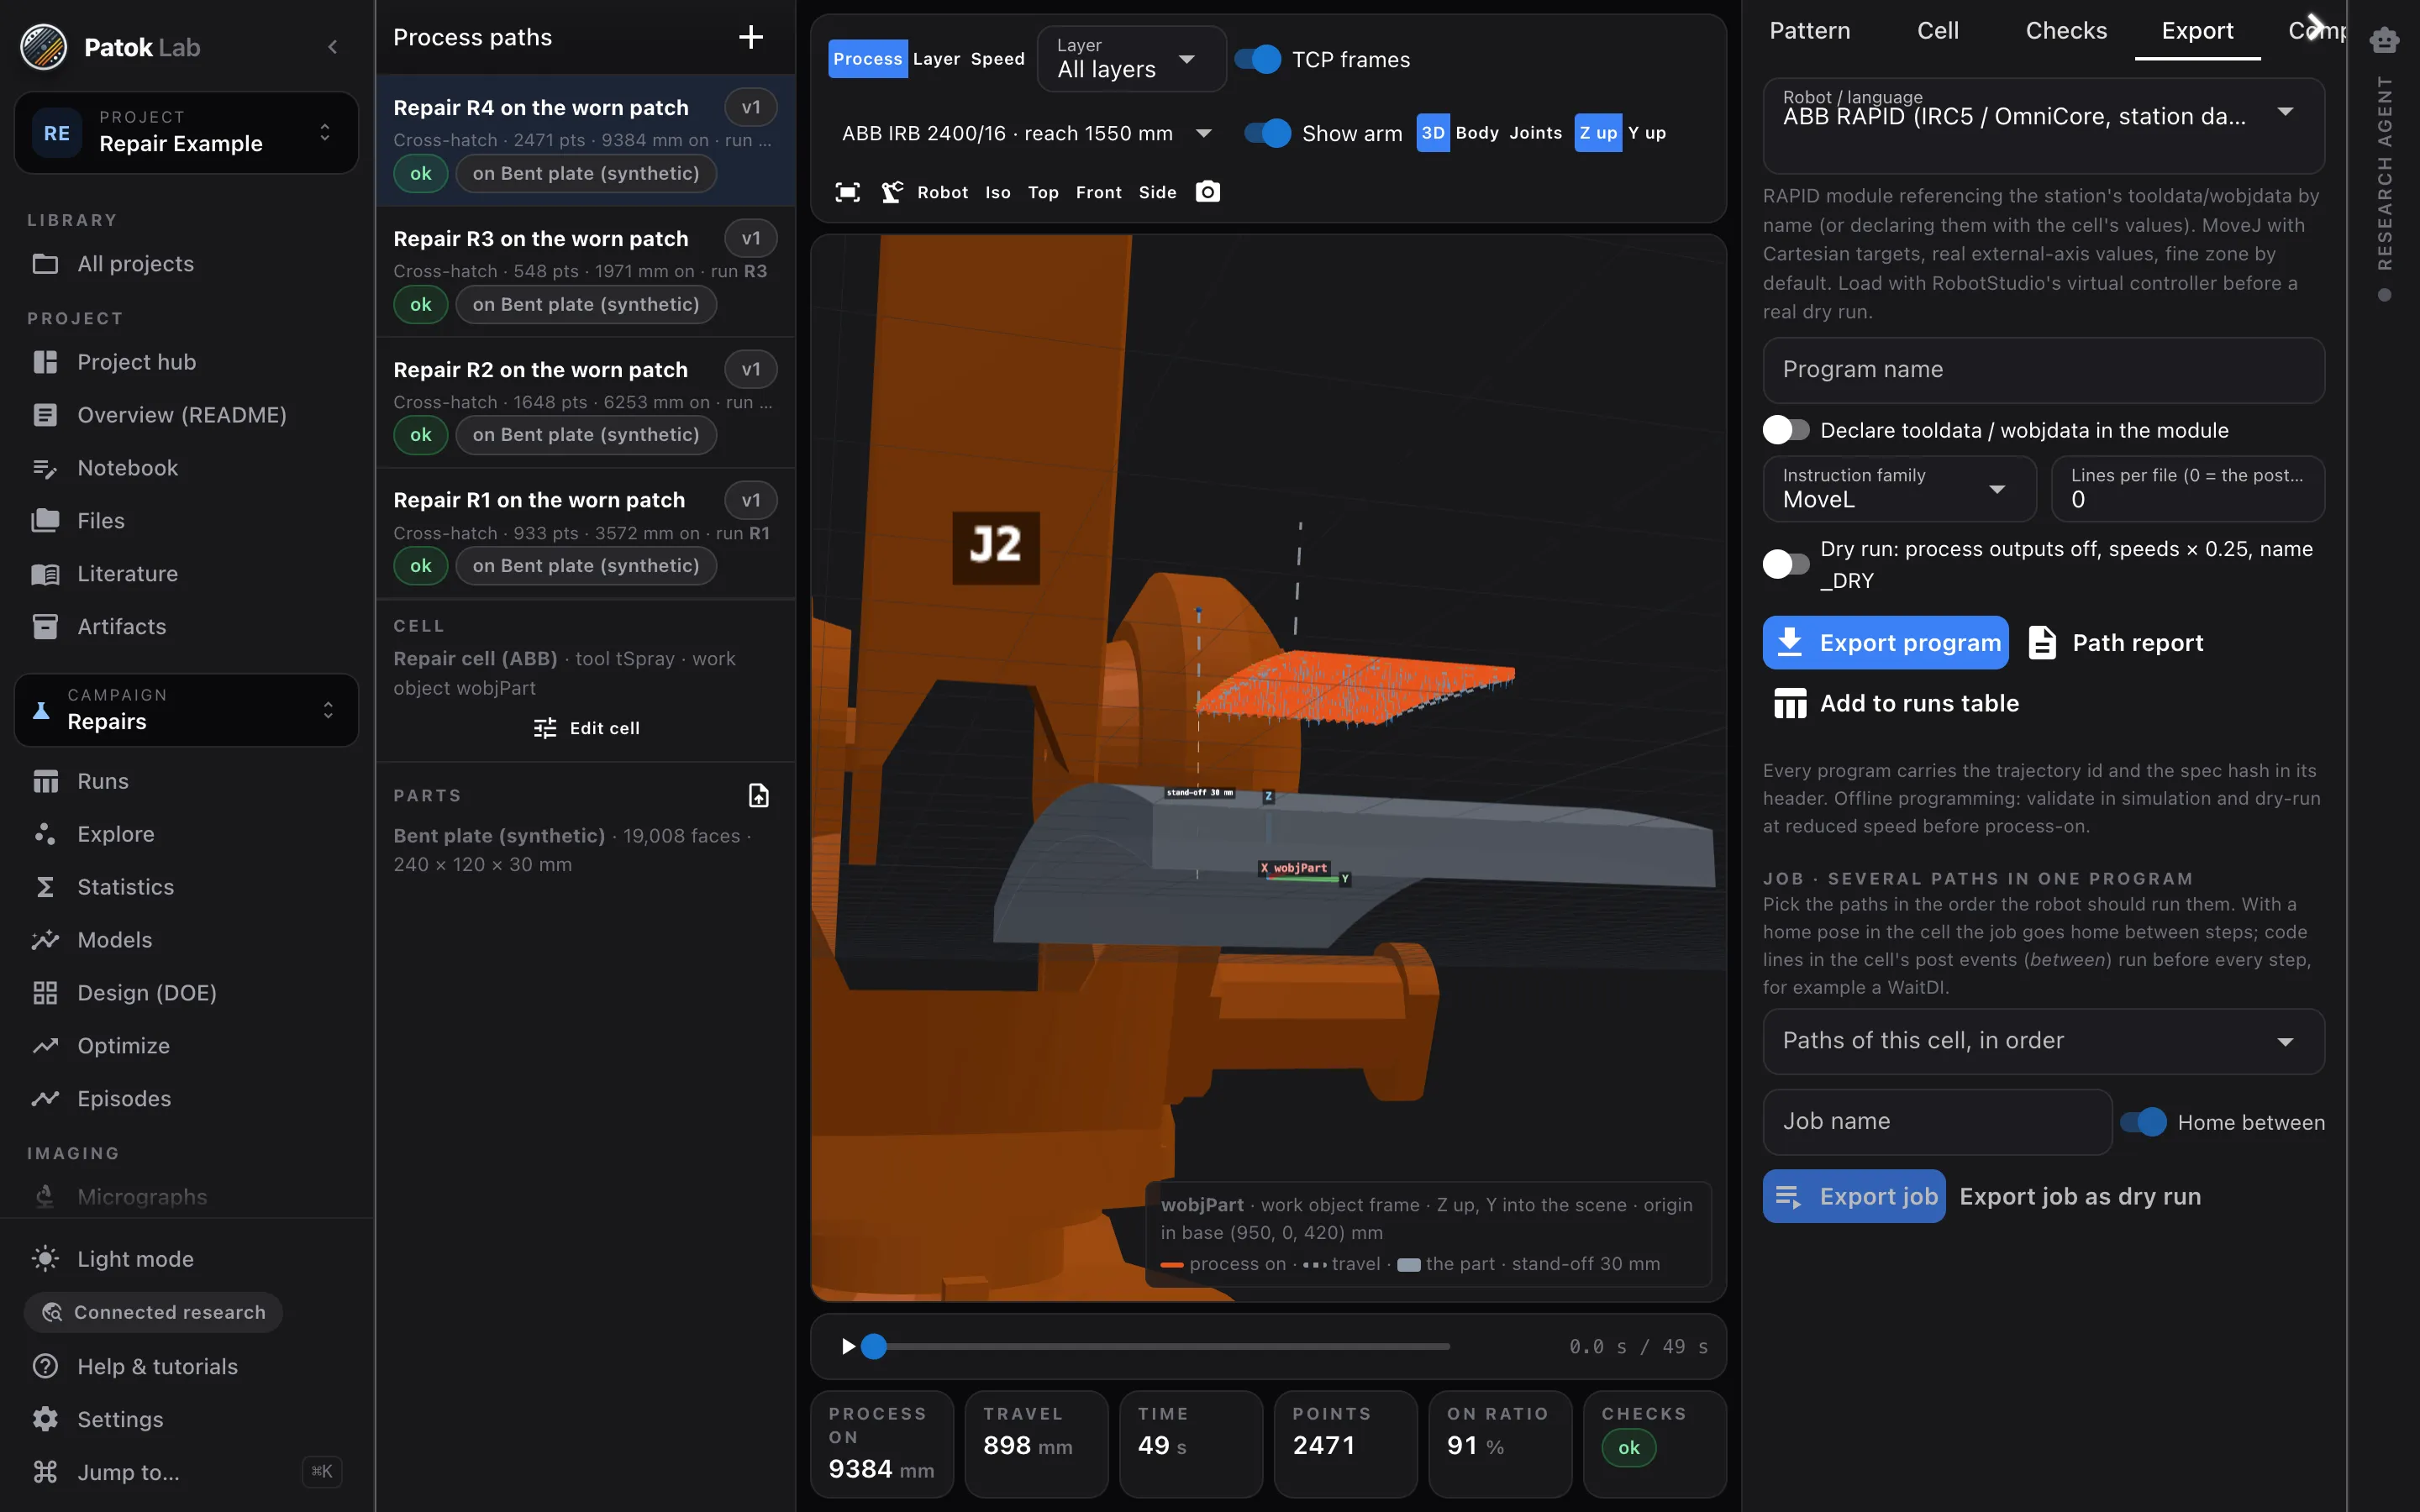
Un patrón sobre una región
Raster, serpentina, cruzado, contorno, concéntrico, espiral, islas, puntos de permanencia, Metal Knitting; capas y pasadas con estrategias por rango de capas. Sobre un cupón plano o sobre una pieza STL, PLY, OBJ o 3MF importada: seguir la superficie, aplanarla, recrecer sobre ella o rebanarla.
- 02
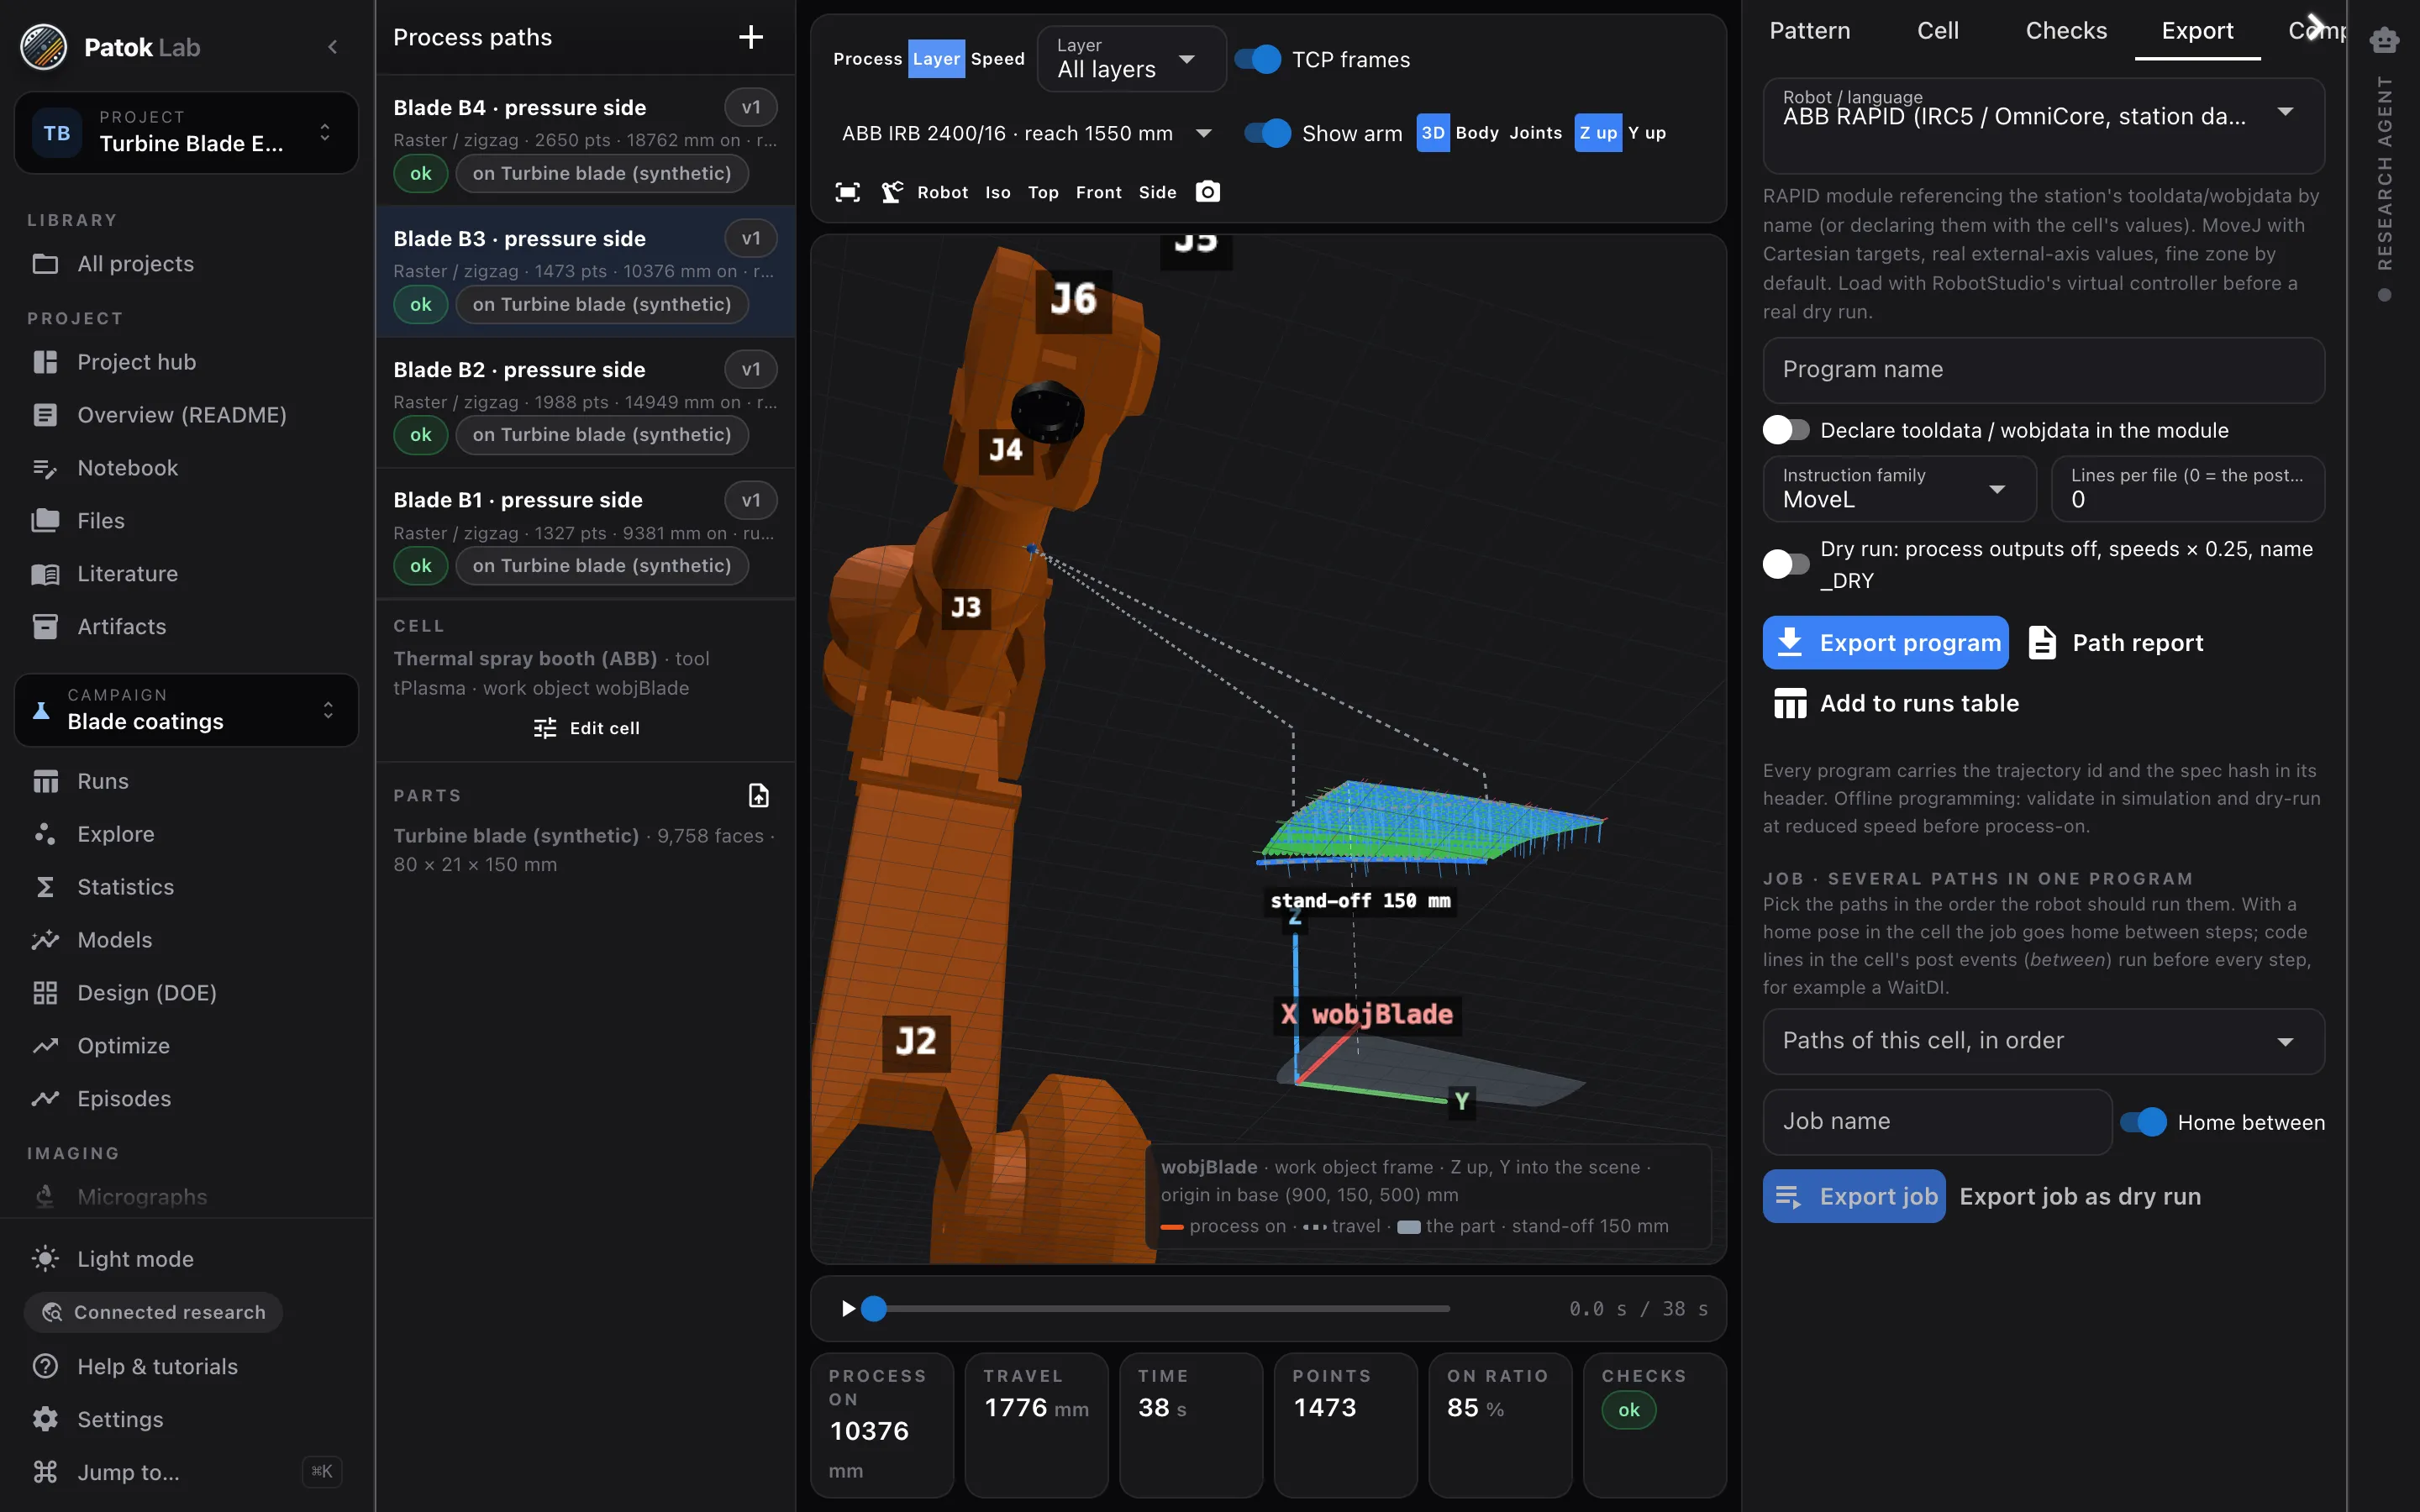
La celda donde corre
Herramienta con TCP nombrados y cuerpo bosquejado, objeto de trabajo, envolvente, pose de casa, salida de proceso. Veinte modelos de robot con cinemática nominal o tu propia tabla DH. El robot puede sostener la pieza frente a una pistola fija.
- 03
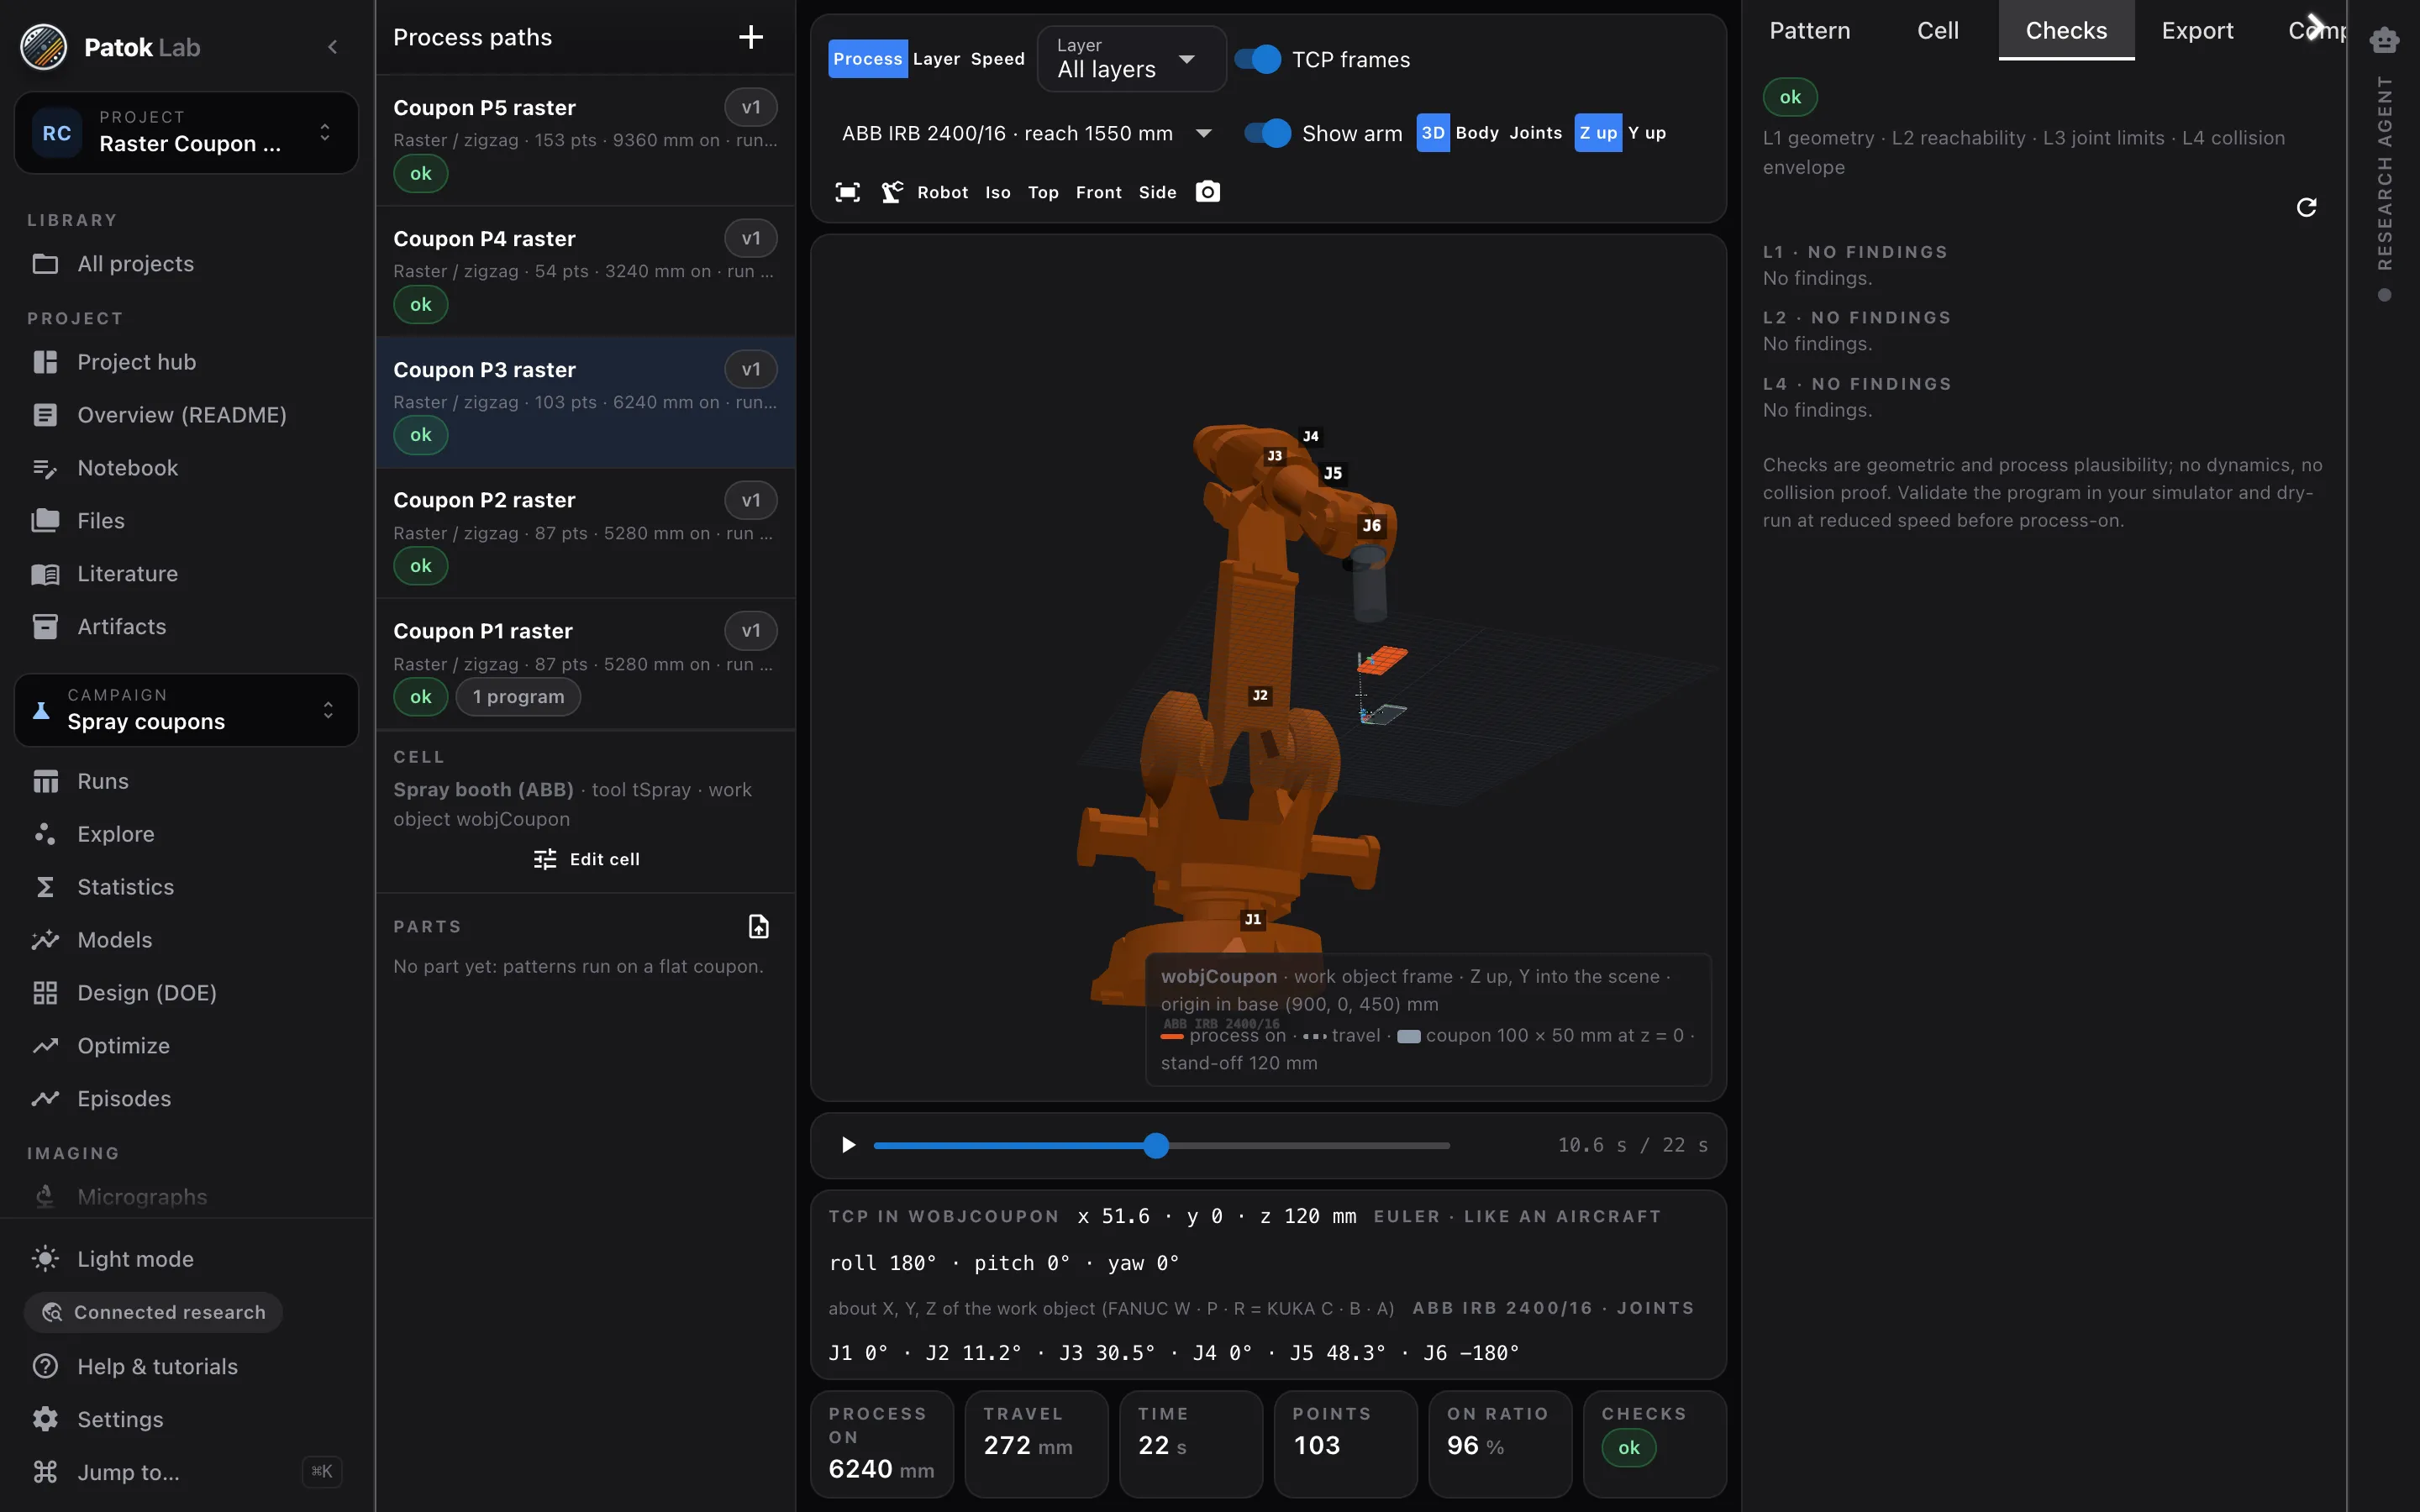
Verificaciones antes del controlador
Geometría y plausibilidad, alcance y límites articulares, vueltas de muñeca y singularidades, una envolvente de colisión de herramienta y eslabones contra pieza, cupón y mesa. Cada hallazgo nombra sus puntos y su remedio.
- 04
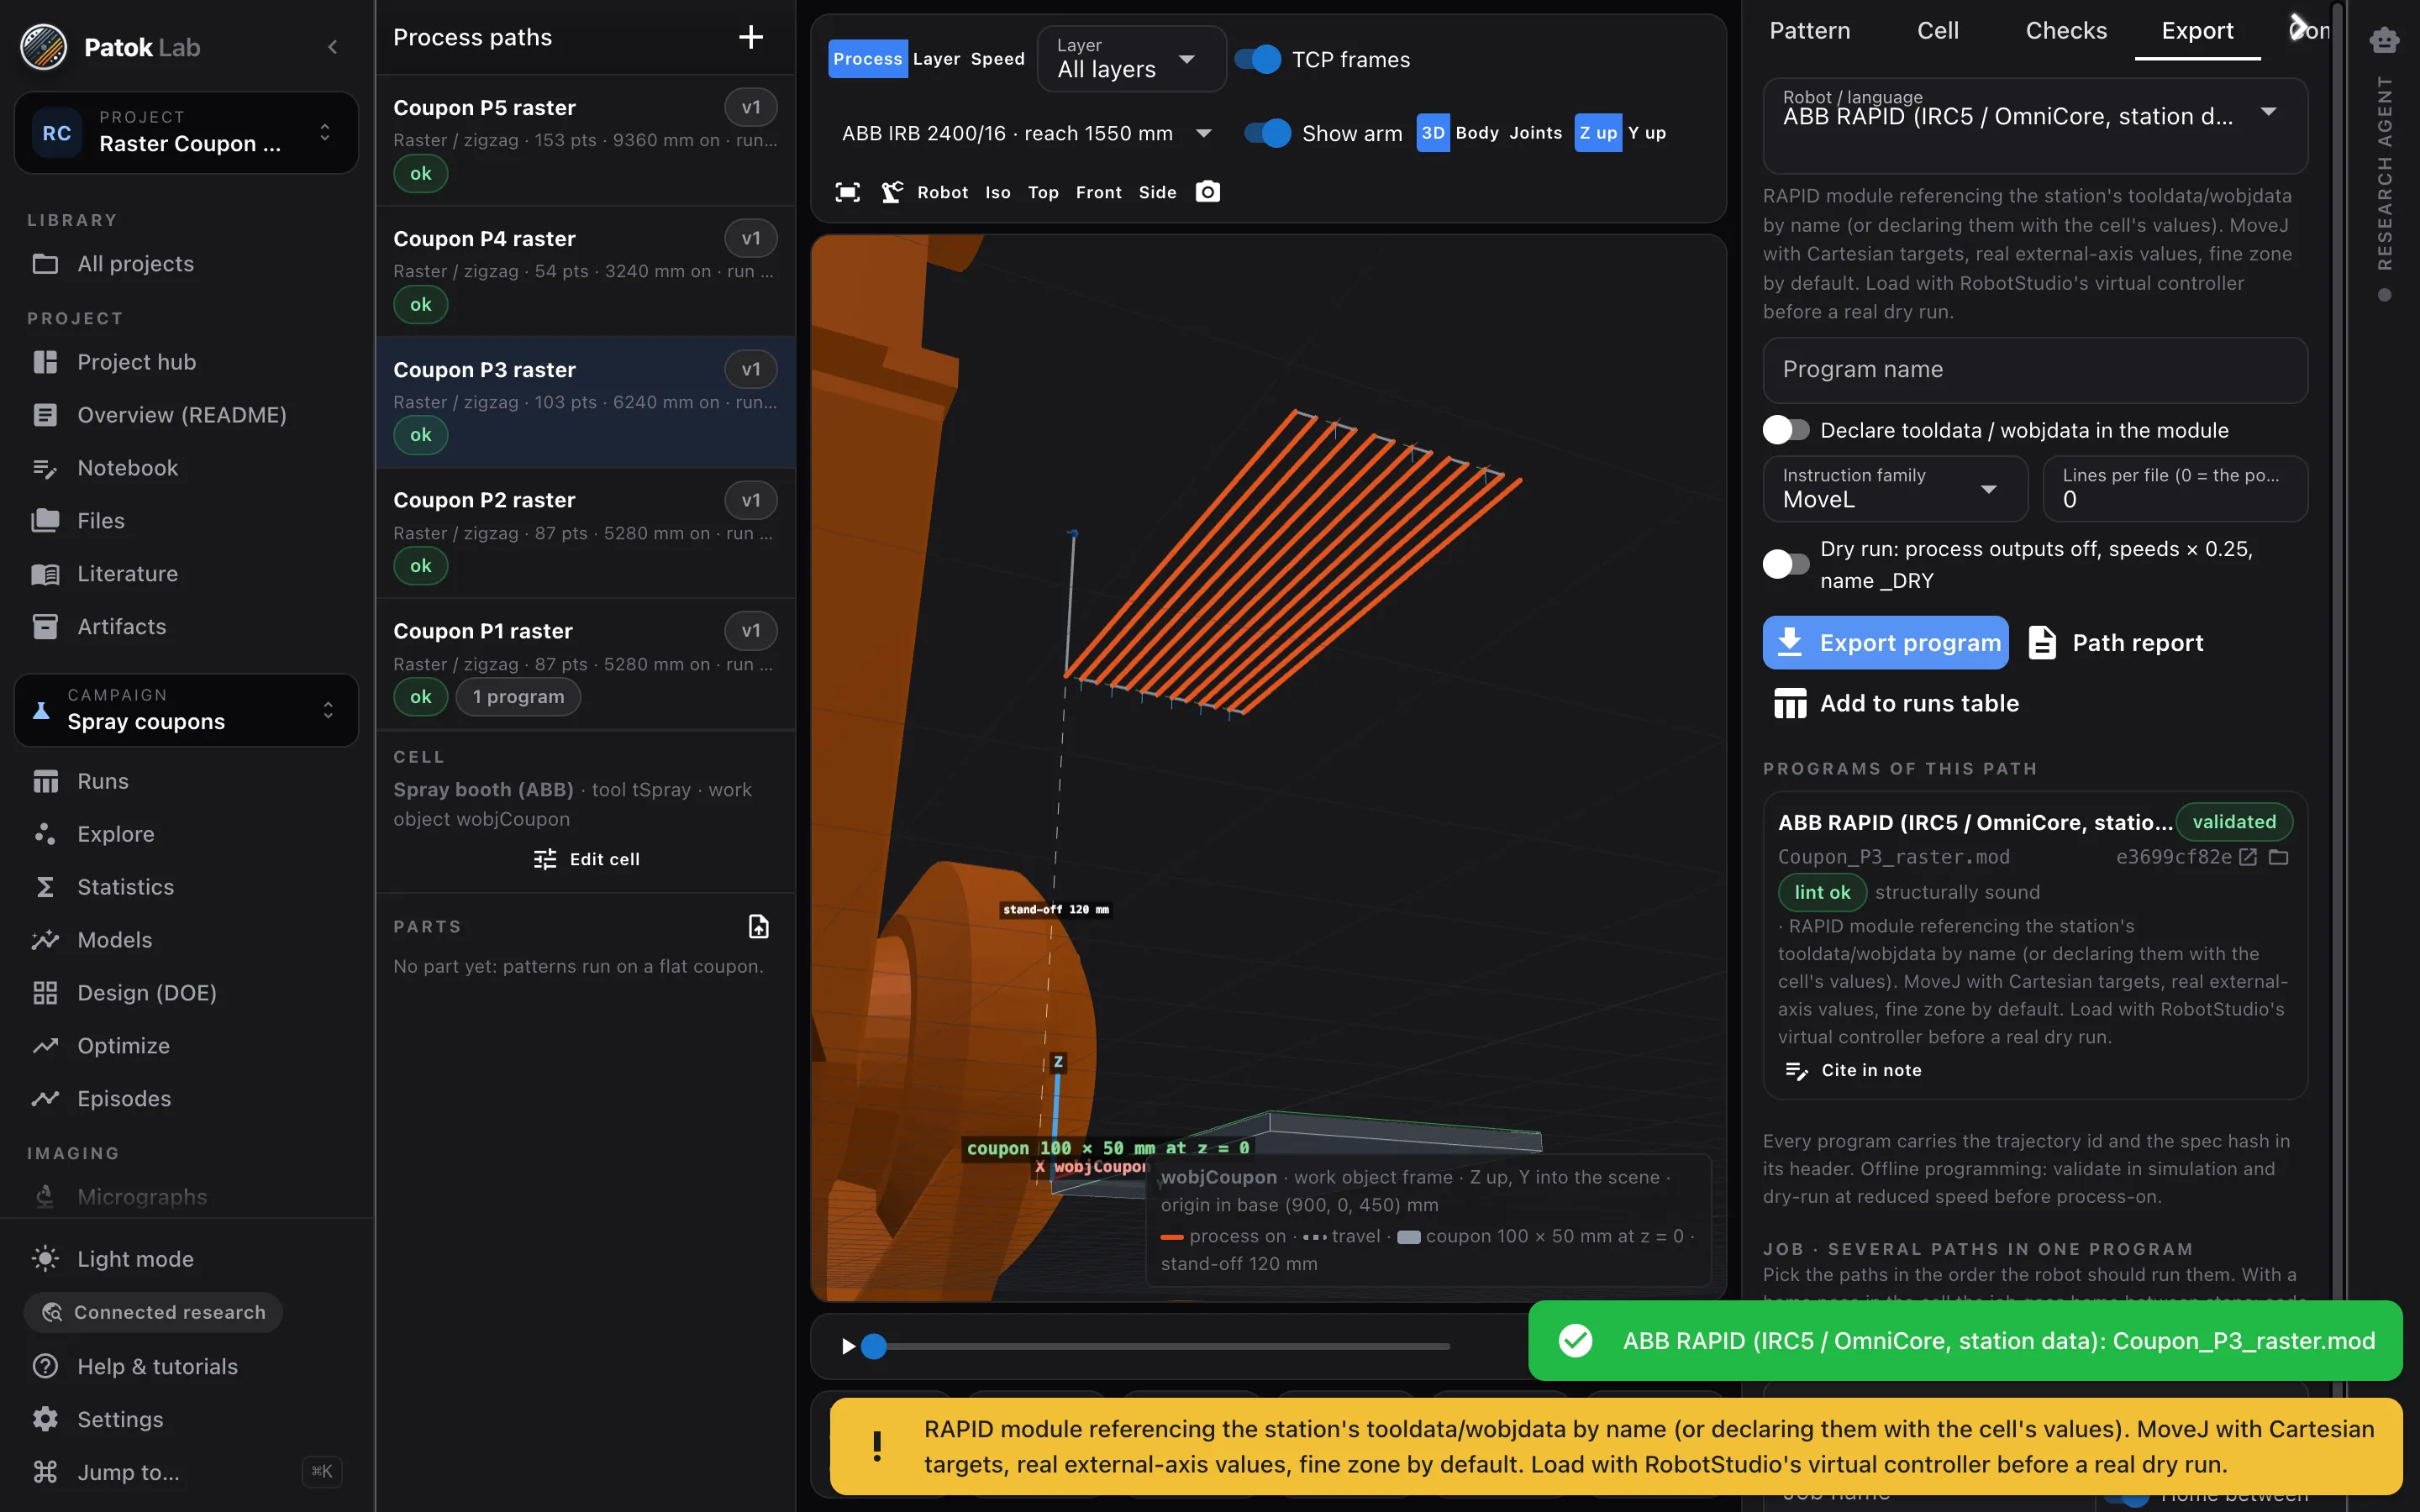
El programa, como artefacto
ABB RAPID, FANUC, KUKA KRL, Yaskawa INFORM, URScript, trayectorias ROS, CSV/JSON y cincuenta dialectos más. Id de trayectoria y hash de la especificación en el encabezado; variantes de dry run a velocidad reducida; trabajos que encadenan trayectorias con casa entre ellas.
En 50 segundos
De una frase a una trayectoria, sobre una superficie curva.
Un álabe de turbina, no un cupón plano. Se pide en palabras, la trayectoria sigue la superficie, se revisa el alcance y las colisiones contra tu celda, y sale el programa de la marca que uses.
Míralo en un minuto
Lo que puedes comprobar
- Misma especificación, misma celda, misma versión del motor → los mismos bytes de trayectoria y el mismo id.
- Ocho postprocesadores validados contra archivos de referencia: ABB RAPID (×2), FANUC, KUKA, Motoman, Universal Robots, CSV, JSON.
- Distancia, velocidad, paso, capas y pasadas se vuelven columnas de entrada de la tabla de corridas, emparejadas con el cupón.
- Cinco proyectos de ejemplo: cupones raster, una pared por Metal Knitting, una reparación sobre pieza, un álabe de turbina, el álabe sostenido por el robot.
Lo que no es
- Solo programación fuera de línea: Patok Lab nunca habla con un controlador y no tiene verbo “correr”; cada encabezado de programa pide simulación y un dry run a velocidad reducida.
- La envolvente de colisión son cápsulas gruesas alrededor de geometría nominal: una verificación, no una prueba; sin autocolisión, sin fixtures más allá de la mesa.
- Mallas STL, PLY, OBJ y 3MF; sin STEP ni CAD nativo. Cincuenta y dos de los sesenta y tres exportadores son vendorizados y no probados en un controlador, y lo dicen.
- Vista previa de acceso anticipado: entregada a un puñado de usuarios desde una compilación previa; cuéntanos tu celda.
Puntos de partida típicos
Un día de cupones
Cinco rasters emparejados con cinco filas de la tabla de corridas, un trabajo con casa entre ellos, dry run primero.
Una reparación sobre pieza
Un parche desgastado en una placa curva: cruzado proyectado sobre la malla, herramienta a lo largo de la normal local a 30 mm.
Depósito de tres maneras
Capas sobre un cupón, un recrecimiento con perímetros e islas sobre una superficie curva, la pieza rebanada con pausas de enfriamiento.
Acceso anticipado
Acceso anticipado para quienes corren procesos reales: laboratorios, ingeniería y talleres.
Trae el dibujo de un cliente, una tabla de corridas, una carpeta de micrografías o una pieza que rocías, sueldas o fresas. Queremos que Patok Lab se use en trabajo real y que nos digan qué se rompe. La edición Community es gratis y sin límite de tiempo; macOS, Windows y Linux.
- macOS, Windows y Linux: dinos cuál necesitas primero
- Línea directa con el fundador durante el acceso anticipado
- Taller opcional para tu grupo o equipo: trae un trabajo, sal con un artefacto
- 01Dinos qué traeríasUn dibujo, una tabla de corridas, una carpeta de micrografías, una pieza, una línea.
- 02El build llega por correoInstalador, una licencia que pegas una vez, y una guía corta de la mesa por la que viniste.
- 03Responde con tu archivoLo vemos antes de mandarlo, y te contesta una persona, no un formulario.
Obtener acceso Trae un dibujo, unas fotos, una tabla o una pieza. O cuéntaselo.
¿Lo quieres para un equipo, un taller o un grupo universitario? Pídelo para tu equipo →
Preguntas frecuentes
Lo que ingenieros e investigadores preguntan primero.
¿Qué robots?
Veinte brazos de catálogo (ABB, FANUC, KUKA, Yaskawa, Universal Robots) con cinemática de hoja de datos, o una tabla DH propia. Las mallas 3D se descargan bajo demanda y son cosméticas; verificaciones y programas usan la cinemática.
¿Sustituye al simulador?
No. Escribe el programa y verifica lo que puede antes del controlador; RobotStudio, RoboGuide o tu simulador y un dry run siguen en el ciclo.
¿Robotics está en la versión actual?
Sí. Va en la versión actual, y primero se entregó a unos pocos usuarios para probarla en celdas reales